-
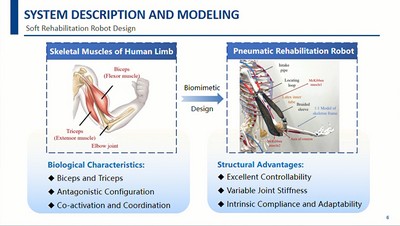
Bio-inspired Control of a Rehabilitation Robot Actuated by Pneumatic Artificial Muscles
Cheng, Maotong/Zhu, Wenxin/Ren, Qinyuan
-
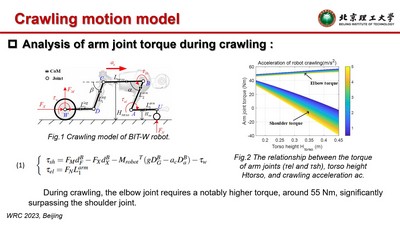
Design of an Impact-Resistant Elbow Mechanism for Wheel-Legged Robot Crawling
Ma, Xs/Gao, Junyao/Qiu, Xuejian/Zhao, Lingxuan/Chen, Xuechao/Yu, Zhangguo/Huang, Qiang
-
Movement Primitives with Explicit Constraints for Imitation Learning of Pick-and-Place Action
Dong, Yue/Yu, Zhangguo/Chen, Xuechao/Wang, Chenzheng/Huang, Qiang
-
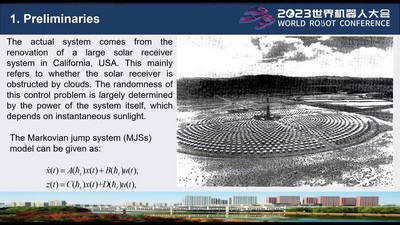
Passivity analysis for singular semi-Markovian jump systems based on T-S fuzzy model
Xu, Tianbo//Jin, Meixi/Qi, Wenhai/Wang, Jin
-
Depth Control of Cable Patrol Autonomous Underwater Vehicle Based on Reinforcement Learning
Zhang, Yuenan/Zhang, Xueting/Zeng, Fanzong/Sun, Shangwei/Liu, Jingbiao/Zhou, Zhe Fang/Guo, Chenhang/Wang, Dongrui
-
Bayesian Optimization of Double-SAC Robotic Arm Trajectory Planning Using Recent Prioritized Experience Replay
Yuan, Shuai/Wen, Ke/Zhang, Feng/Xiong, Jianqiang
-
Research of Improved TD3 Robotic Arm Path Planning using Evolutionary Algorithm
Zhang, Feng/Xiong, Jianqiang/Yuan, Shuai/Wen, Ke
-
Developing a Comprehensive Model for the Prevention of Tension Neck Syndrome: A Focus on Musculoskeletal Disorder Prevention Strategies
Sohani, Behnaz/Adigun, Ifeoluwa Joshua/Aliyu, Aliyu/Rahmani, Amir/Goher, Khaled
-
Intelligent 3D-printed magnetic micro soft robotic hand with visual feedback for droplet manipulation
Zhou, Aiwu/Zhang, Yi