-
A Review of Mobile Robots in Extreme Environments
Li, Yuhan/Wang, Shengzhi/Du, Juan/Qi, Wen
-
Modeling and Motion Analysis of a Bio-Falling Cat Robot with Flexible Legs
Cao, Jian/Xue, Liang/Xue, Liang/Wang, Shanbo/Han, Shun
-
Toward Safe Human-Robot Interaction: More Efficient Safety Monitoring Technology For Robotic Arms
Gong, Zihang/Liu, Zhaowei/Su, Hang
-
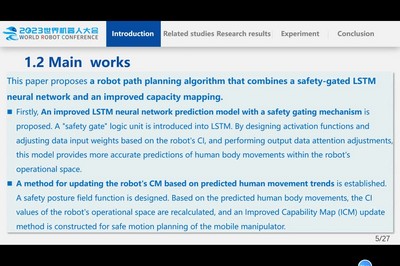
A Safety Motion Planning Algorithm for Mobile Manipulator Based on Improved LSTM Neural Network and Capability Map
Wan, Jiahao/Tao, Yong/Liu, Xiaonan/Song, Yian/Gao, He
-
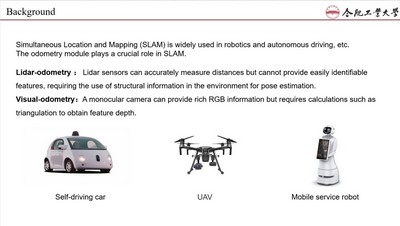
Direct Monocular Visual Odometry Based on Lidar Vision Fusion
Fang, Baofu/Pan, Qing/Wang, Hao
-
Path Planning Algorithm for Long-Range Autonomous Underwater Vehicles Based on Environmental Features
Ji, Daxiong/Cheng, Huifang
-
A Novel Dynamic Motion Planning Based on Error Tolerance Batch Informed Tree
Cao, Zhimin
-
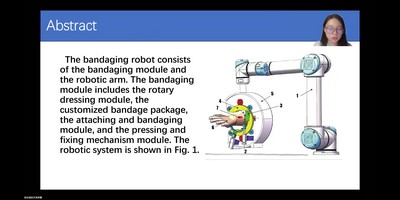
Preliminary Design of Robotic System for Closing Incision by Rotating Bandage Method
Chen, Anqi/Ma, Xudong/Sun, Yixin/Liu, Wenyong/Wang, Junchen/Li, Changsheng/Hu, Yida/Su, Baiquan
-
Teleoperation of Multi-functional Neurosurgical Tool
Ma, Xudong/Yao, Lechen/Chen, Anqi/Wang, Junchen/Li, Changsheng/Liu, Wenyong/Hu, Yida/Su, Baiquan