-
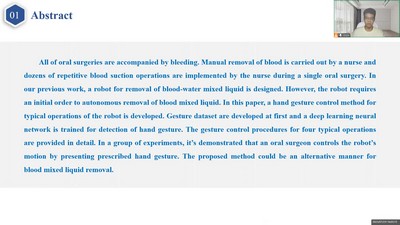
Gesture Control Method for Oral Blood Mixed Liquid Removal Robot
Ma, Xudong/Kuang, Ziao/Li, Han/Chen, Anqi/Li, Changsheng/Liu, Wenyong/Wang, Junchen/Hu, Yida/Gao, Li/Su, Baiquan
-
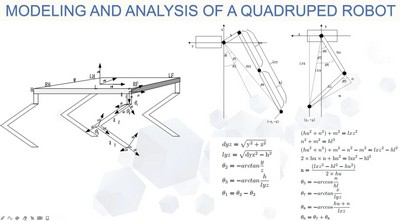
Gait Planning and Motion Control Based on Vrep Simulation for Quadruped Robot
Zhou, Linqi/Chen, Zhihua/Liu, Jun/Liu, Zhi/Chen, Yumeng/Zhang, Liting
-
Motion Planning and Tracking Control Method Based on CoppeliaSim for UGV in Irregular Terrain
Huang, Jiale/Chen, Zhihua/Zhong, Yongbo/Zeng, Wenrui/Ji, Chuanmin
-
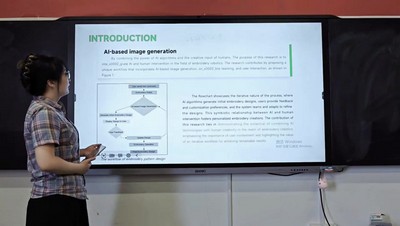
Embroidery Robotics: An Innovative Approach to AI-based Online Learning and Image Generation
Chen, Ling/Zhang, Tianxin/Chen, Jing
-
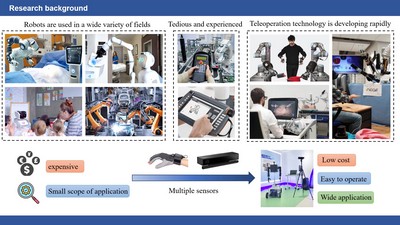
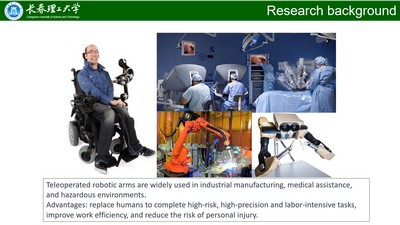
Integrating Sensor Fusion for Teleoperation Control of Anthropomorphic Dual-Arm Robots
Wang, Feilong/Chen, Furong/Yang, Xiaolong/Yong, Qi/Dong, Yanling/Zhang, Xinming/Zheng, Long/Su, Hang
-
Sensor Fusion Based Humanoid Robotic arm Control
Chen, Furong/Wang, Feilong/Yang, Xiaolong/Yong, Qi/Dong, Yanling/Gao, Yi/Zheng, Long/Su, Hang
-
A Fuzzy Inference System on Probabilistic Roadmap for Multi-Robot Path Planning
Replogle, Brandon/Yu, Xiao-Hua
-
Study on the Grinding Speed Model of Eccentric Shaft Components of the RV Reducer for Robotic Arm
Jiang, Zhemin/Fang, Haicheng/Li, Chao/Liu, Shilei
-
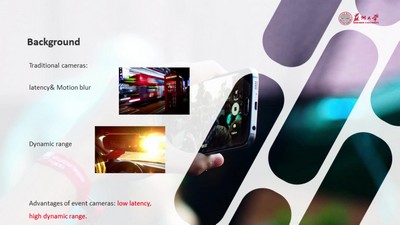
An Event-Driven Asynchronous Feature Tracking Method
Xu, Haidong/Jin, Shizhao/Yu, Shumei/Sun, Rongchuan/Sun, Lining