-
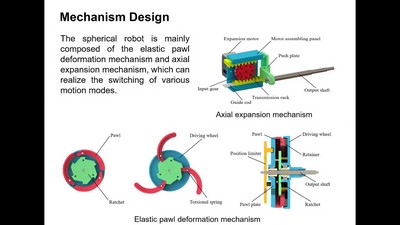
Design and implementation of a new spherical robot with an elastic pawl
Fang, Shihao/Qin, Jianjun/Cao, Yu/Shao, Pai
-
A Bionic Mimosa Soft Robot Composed by PNIPAM-PEGDA Copolymer
Wang, Xiaowen/Yang, Wenguang/Ge, Zhixing
-
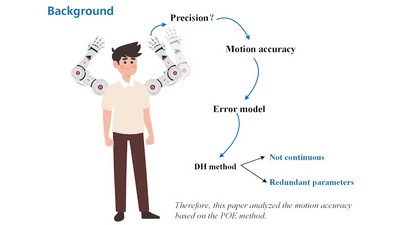
Development and Kinematic Accuracy Analysis of Supernumerary Robotic Limbs
Liao, Ziyu//Chen, Bai/Zheng, Qian/Xu, Jiajun/Tu, Zhendong/Wu, Hongtao
-
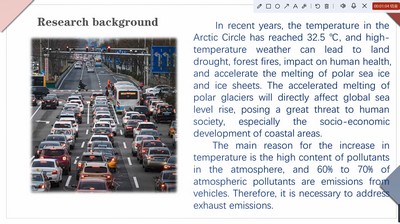
Research on tail gas optimization method based on adaptive dynamic programming
Song, Xue/Yang, Yang/Song, Yaru/Li, Mingqiu
-
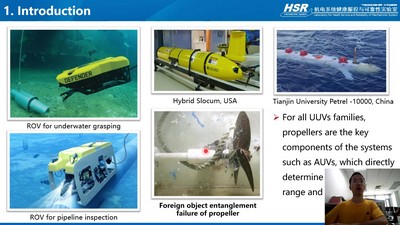
Distributed Underwater Jet Propulsion Based Maneuverable Rudderless AUV: Design Fabrication and Testing
Wang, Zhangtao/Wu, Wenle/Wan, Yi/Wang, Xingjian/Wang, Shaoping
-
Research on Trajectory Planning and Control of Hydraulic Stacking Robot
Li, Deran/Cao, Jian/Li, Feiteng/Zhu, Xiaocong
-
Trajectory Planning of Robot End-Effector Position and Orientation Based on Cubic Spline
Liu, Yang/Du, Zhenjun/Liu, Mingmin/Tao, Tao Yongliang/Li, Chengpeng
-
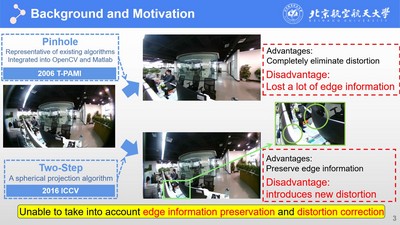
A New Method for WFOV Camera Distortion Correction
Chen, Qian/Wei, Zhaoxiang/Tan, XinYuan/Shen, Hongbin/Meng, Cai
-
A Human-machine interactive simulation environment for intelligent analysis of human factors reliability
Wang, Chunlei/Wang, Xiao