-
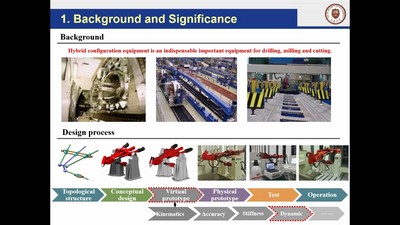
Dynamic modeling of the hybrid manipulator
Chen, Weifeng/Liu, Haitao/Li, Guangxi/Bai, Yujie
-
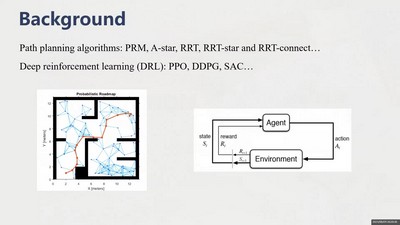
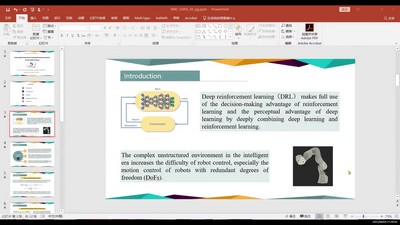
Deep Reinforcement Learning Integrated RRT Algorithm for Path Planning
Liu, Huashan/Gu, Yuqing/Li, Xiangjian/Xiao, Xinjie
-
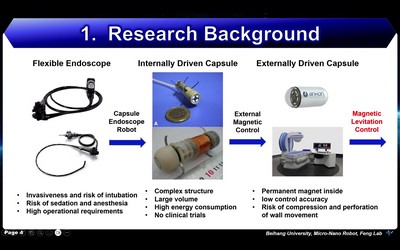
The Control System for 5-DOF Magnetic Levitation Capsule Robot
Zeng, Zijin/Wang, Fengwu/Zhao, Jiawei/Wang, Chutian/Li, Chan/Feng, Lin
-
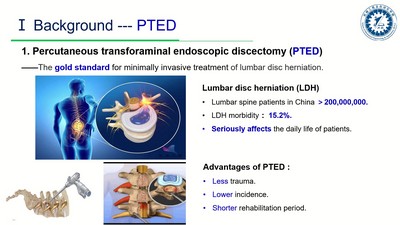
Robotic Positioning in Percutaneous Transforaminal Endoscopic Discectomy Based on X-ray Image and DLT Algorithm
Zhang, Tianyang/Ji, Xuquan/Zhu, Yuanyuan/Zhang, Jian/Geng, Baoduo/Xue, Yumei/Hu, Lei/Liu, Wenyong
-
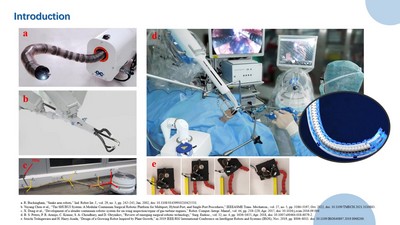
Manual Continuum Snake-like tube tool platform: A Low-Cost Solution with Intuitively Operation
Zhang, Haonan/Pei, Xu/Xiao, Feng/Li, Wenhao
-
Expert-Guided Triple-Memory Deep Reinforcement Learning for Robotic Motion Planning
Liu, Huashan/Zhang, Guojing/Li, Xiangjian/Xiao, Xinjie
-
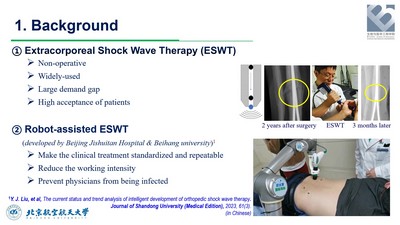
Design and Analysis of an End Effector with Dual RCM Mechanism for Robotic Extracorporeal Shock Wave Therapy in Orthopedics
Wang, Boyang/Guo, Anyi/Liu, Yan/Hou, Kedong/Liu, Yajun/Liu, Wenyong
-
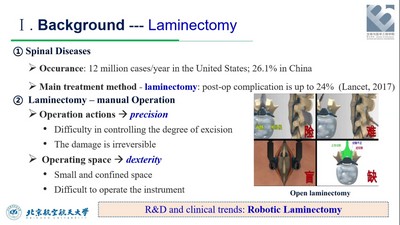
A 2-DOFs Planar Grinding End-Effector for Robotic Laminectomy
Duan, Wei/Ji, Xuquan/Hu, Lei/Liu, Wenyong
-
Sorting space configuration comparison for the multi-agent robotic sorting system
Starostenko, Aleksey/Kozin, Filipp/Gorbachev, Roman/Khvostikova, Olga/Gerasimov, Sergei/Zakharova, Ekaterina/Zaripov, Mikhail/Davydenko, Egor/Gonnochenko, Aleksei