-
Autonomous Prediction of UAV Launch Parameters Based on SSA-BP Model
Jia, Huayu; Zheng, HuiLong; Huo, Shunbo; Zhou, Hong; Zhang, Qian
-
Obstacle Avoidance Path Planning for Robotic Arm Based on EIT Tactile Sensing
Meng, Kai; Zheng, Wendong; Weng, Ling; Liu, Huaping
-
AvTF: A Visual-Tactile Fingertip with Active Sensing and Manipulation
Zhao, Jie; Bin Fang and Jianhua Shan
-
Virtual Variable Stiffness Control Method for Quadruped Robot Leg Based on Contact Event
Sun, Jingyu; Zhou, Lelai; Zhang, Yi; Li, Guowei; Fan, Shenglin; Sui, Mingjun; Dai, Xiaomeng; Li, Yibin
-
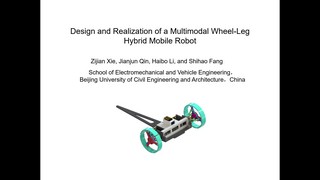
Design and Realization of a Multimodal Wheel-Leg Hybrid Mobile Robot
Xie, Zijian; Qin, Jianjun; Li, haibo; Fang, Shihao
-
Indoor Mobile Robot Map Construction Based on Improved Cartographer Algorithm
Zheng, Zhong; Xie, Mujun; Jiang, Changhong; Bian, HeYu; Wang, Wei
-
Robot Navigation Based on 3D Scene Graphs with the LLM Tooling
Cheng, Yao; Jiang, Fengyang; Han, Zhe; Wang, Huaizhen; Zhou, Fengyu; Li, Zhaochuan; Wang, Bin; Huang, Yang
-
Intelligent Spatial Perception by Building Hierarchical 3D Scene Graphs for Indoor Scenarios with the Help of LLMs
Cheng, Yao; Han, Zhe; Jiang, Fengyang; Wang, Huaizhen; Zhou, Fengyu; Yin, Qingshan; Wei, Lei
-
Combining A* and Dynamic Window Algorithm for Dynamic Path Planning of Visually Impaired People Using Auxiliary Travel Equipment
Guo, Hongxi; Huang, Fuzhong; Jie, Jingfeng; Xu, Cecheng; Yang, Yang