-
Regularization Continual Learning Based on Bayesian Uncertainty Modeling for P300 Brain-Computer Interface
Qianqi Huang, Hongyi Zhi, Hao Zhang and Zhenghui Gu
-
A Collaborative Action Sequence Planning Method for Dual-Arm Playing Piano Robot Arm-Hand
Sun, Wei Dong; Jiang, Jincheng; Bin, YiMing; Yu, Yanzhao; Wang, Lingyu; Zhang, Siwen; Gui, Kai; Wan, Minhong; Duan, Jinjun
-
An Aviation Plug Regrasping Strategy Fused with Prior Knowledge Perception for Dual-Arm Collaborative Assembly Task
Jiang, Jincheng; Gui, Kai; Sun, Wei Dong; Guo, An; Wang, Zhengwei; Wang, Lingyu; Duan, Jinjun
-
EM-SAM: Eye-Movement-Guided Segment Anything Model for Object Detection and Recognition in Complex Scenes
Li, Jinqi; Yu, Yang; Zhou, Junfan; Wang, Chinan; Zeng, Ling-Li
-
Research on Robotic Grinding Technology of Precision Forged Blade Edge for Aero Engine
Tao, Yong; Yang, lin; Xue, Jiao; Liu, Yazui; Li, Zhiyong; Li, Wen
-
Stiffness Performance Optimization Method of Drilling Robot Based on QPSO Algorithm
Zhang, Yufan; Tao, Yong; Wei, Hongxing; Liu, Haitao; Wan, Jiahao; Guo, Ruijun
-
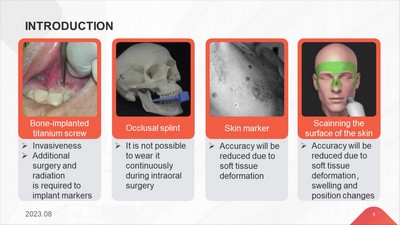
Acoustic 3D Shape Reconstruction of Zygomatic Bone for Non-Invasive Spatial Registration
Han, Runzhe/Yuan, Mengning/Jie, Bimeng/He, Yang/Zhu, Jiayu/Zhang, Runshi/Wang, Junchen
-
Application of Fuzzy PID Algorithm in Path Control of Intelligent Tracking Vehicles
Zhou, Wenlong; Jun, Wei; Hu, Yan; Liu, Lei; Wang, Yiran
-
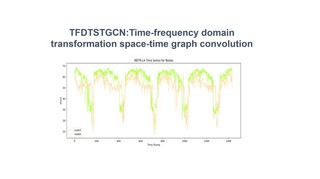
TFDTSTGCN:Time-Frequency Domain Transformation Space-Time Graph Convolution
Huang, XuPeng; Yang, Yang; Yang, Chao; Cui, Yuhao