-
Single Segment Controllable Continuum Robot: A Pilot Study
Ma, Xudong; Yang, Qian; Wu, Fengtong; Zhang, Yinjia; Hu, Yida; Liu, Wenyong; Wang, Junchen; Li, Changsheng; Tang, Jie; Kuang, Shaolong; Su, Baiquan
-
Clamping Tool Holder of Replaceable Tools for Medical Robot
Zhang, Yinjia; Yang, Qian; Zhang, Dengbo; Ma, Xudong; Tang, Jie; Hou, Yuanzheng; Hu, Yida; Wang, Junchen; Li, Changsheng; Tang, Jie; Kuang, Shaolong; Su, Baiquan
-
Design of Medium Contact 3D Printed Guides in Robot-Assisted Laminectomy: Finite Element Analysis and Animal Experiment
Ji, Xuquan; Zhang, Xiaojuan; Zhu, Yuanyuan; Zhang, Yonghong; Hu, Lei; Liu, Wenyong
-
Compact Multiple Functional Integrated Medical Robotic End-Effector for Neurosurgery
Zhang, Yinjia; Li, Weihan; Wang, Haotian; Ma, Xudong; Yang, Qian; Tang, Jie; Hou, Yuanzheng; Hu, Yida; Li, Changsheng; Liu, Wenyong; Wang, Junchen; Su, Baiquan
-
A Bone Tumor Boundary Extraction Method Incorporating Envelope and Responsive Region for Robot-Assisted R0 Resection
Liu, Yanwen; Fan, Daoyang; Liu, Weifeng; Liu, Wenyong
-
Hair Direction Detection
Ba, Peng; Wang, Pengyi; Wu, Hongde; Yang, Qian; Feng, Yongqiang; Wang, Junchen; Hu, Yida; Li, Changsheng; Liu, Wenyong; Kuang, Shaolong; Su, Baiquan
-
Methodology on Robot-Based Complex Surface Processing Using 2D and 3D Visual Combination
Wu, Haodong; Zou, Ting; Burke, Heather; King, Stephen; Burke, Brian
-
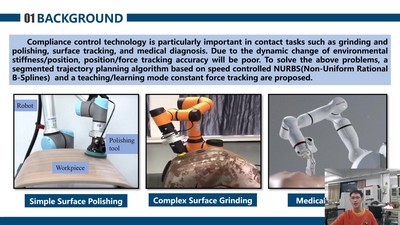
A Constant Force Tracking Strategy for Complex Surface Robots Fused with NURBS Speed Planning and Teaching/Learning Mode
Duan, Jinjun/Cui, Kunkun/Guo, An/Wang, Lingyu/Bin, YiMing/Wan, Minhong/Huang, Qiulan
-
MSD-YOLO: A Novel Method for Detecting Microscopic Surface Defects in Metal Spray-Painted Thermal Mugs
Yan, Zhibo; Zhang, Teng; Liu, Yu; Li, Rui; Wang, Dongyun