-
Advanced Robotics and Automation Real-time DetectionPerformance of RTSP vs. USBCameras for UGVs
Raheeb Sadman, Safwan Sattar Safi, Jahedul Alam Mahe,Sabrina Maliha, Mahadia Mashkura, Sajid Ali Sikder, Ahmed AliAkand Anan. Fahim Abrar
-
ROBUST MONOCULAR DISTANCE ESTIMATIONIN DEGRADED VISUAL CONDITIONS VIA AWIDE-AND-DEEP FUSION FRAMEWORK
Richard Wang, Grant Han, Alexander Liu, Zixuan Ye, AlexanderDeng, Lexie Liu, Xing Wei
-
A Multimodal Sensing-Driven Smart Shoe System for Gait Phase Recognition in Exoskeleton Applications
Chuanlin Zuo, Hanbing Liu, Bencharif loqmane, Abderahimlbset, Wen Qi, Hang Su, Eric Dychus and Samer Alfayad
-
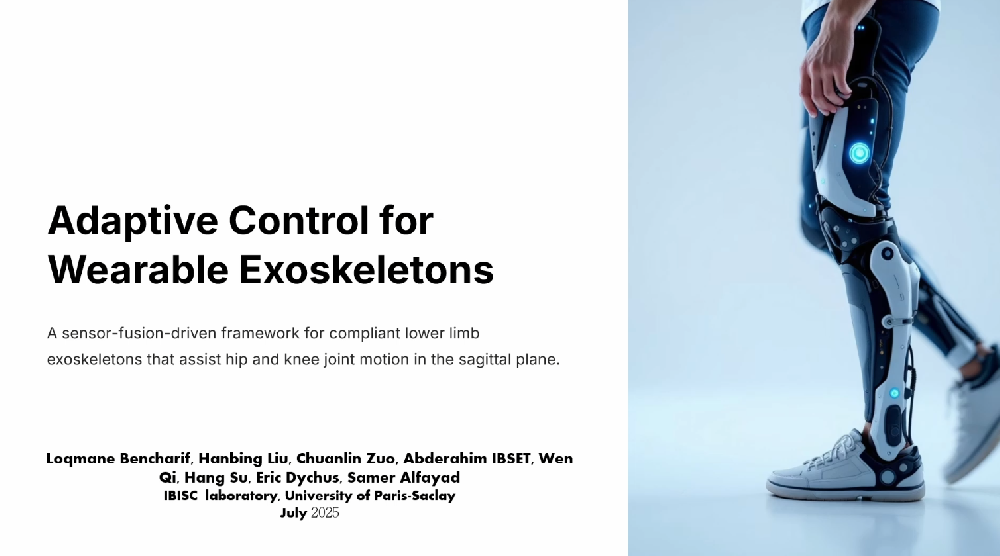
Adaptive Control forWearable Exoskeletons
Loqmane Bencharif, Hanbing Liu, Chuanlin Zuo, Abderahim IBSET, WenQi, Hang Su, Eric Dychus, Samer Alfayad
-
A CBAM-RESNET BASED PPOFRAMEWORK FOR SAFE NAVIGATION INDYNAMIC PEDESTRIAN ENVIRONMENTS
Haoran Tian, Yang Yang, Jin Meng, Shifeng Wang,Songqi Xing, Haifang Cong
-
GAIT PHASE RECOGNITIONBASED ON A MULTIMODALSENSING-DRIVEN SMART SHOE SYSTEM
Hanbing Liu, Chuanlin Zuo, Bencharif loqmane, AbderahimIBSET, Wen Qi, Hang Su, Eric Dychus and Samer Alfayad
-
A CBAM-RESNET BASED PPOFRAMEWORK FOR SAFE NAVIGATION INDYNAMIC PEDESTRIAN ENVIRONMENTS
Haoran Tian, Yang Yang, Jin Meng, Shifeng Wang,Songqi Xing, Haifang Cong
-
Leg Joint Trajectory Planning of a Cat-Inspired FallingRobot Driven by Pneumatic Muscles with OptimalEnergy Consumption
Jian Cao, Shun Han, Xiaocong Zhu, Yunhe Song
-
High-Fidelity Contrastive Language-State Pre-trainingfor Embodied Agent State Representation
Fuxian Huang