-
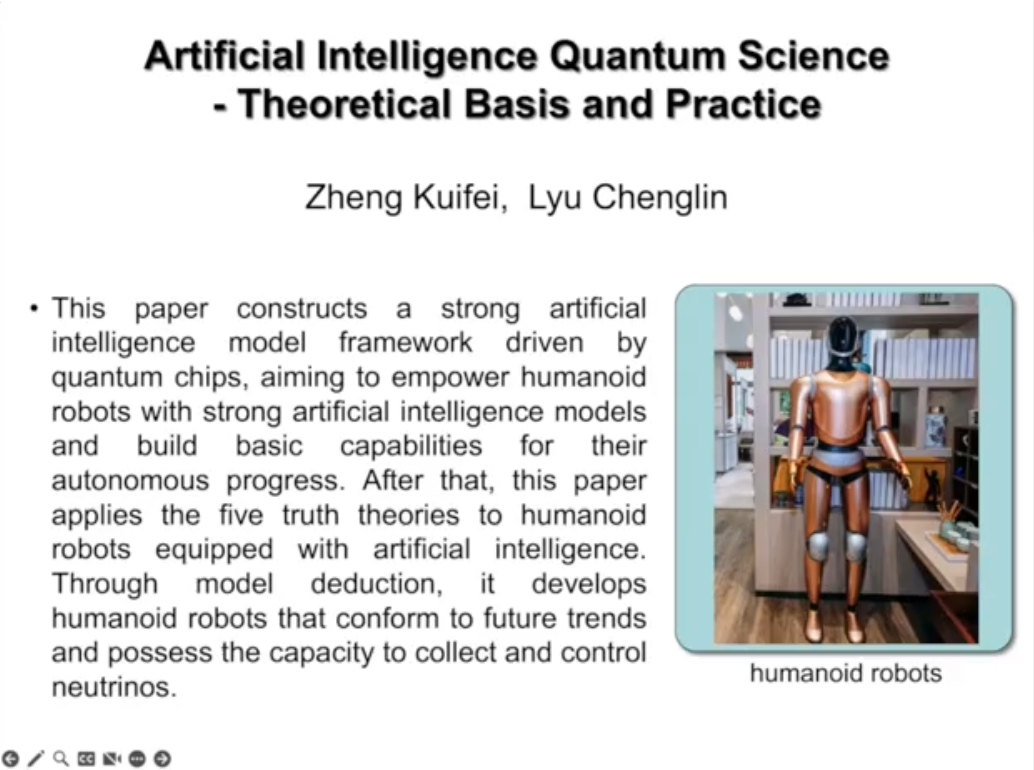
Artificial Intelligence Quantum Science - Theoretical Basis and Practice
Zheng Kuifei, Lyu Chenglin
-
A Smooth Locomotion Policy for Humanoid Robots Based on Structural Priors and Continuity Constraints
Mingqiu Li, Hengxu Li, Yang Yang, and Jilong Tang
-
CBAM-YOLOV5-BASED RAIL SURFACE DEFECT DETECTION FOR RAILWAY INSPECTION ROBOTS
Yuxuan Hou, Kaijing Sun, Jiaqi Li, Shuhuan Wen, Xin Liu, Chenglin Liu
-
DEVELOPMENT OF A HIGH-STIFFNESS TENDON- DRIVEN ROBOTIC FINGER WITH SYNCHRONOUS TENDON ROUTING
Quan Yuan, Zhenting Du, Daqian Cao, and Weibang Bai
-
QUERYKAN: A VARIATE-CENTRIC AND EDGE-PARAMETERIZED FRAMEWORK FOR REMAINING USEFUL LIFE PREDICTION
Zhengran Han, Yang Yang, Fuzhong Huang, Ji Zhao, Jilong Tang, Naiwen Shangguan, Haozhe Zhang and Lixiang Lan
-
Balancing Efficiency and Accuracy: A Comparative Study of UNet-Based Models for Epiphysis Segmentation in Robotic Surgery
Yueyang Wang, Yongjian Ling, Yanzhong Luo, Haonan Liu, Dong Guo, and Wenyong Liu
-
Topology-Aware Cooperation Thresholds in Networked Public Goods Games
Naiwen Shangguan, Yang Yang, Zhengran Han, Haozhe Zhang, and Jilong Tang
-
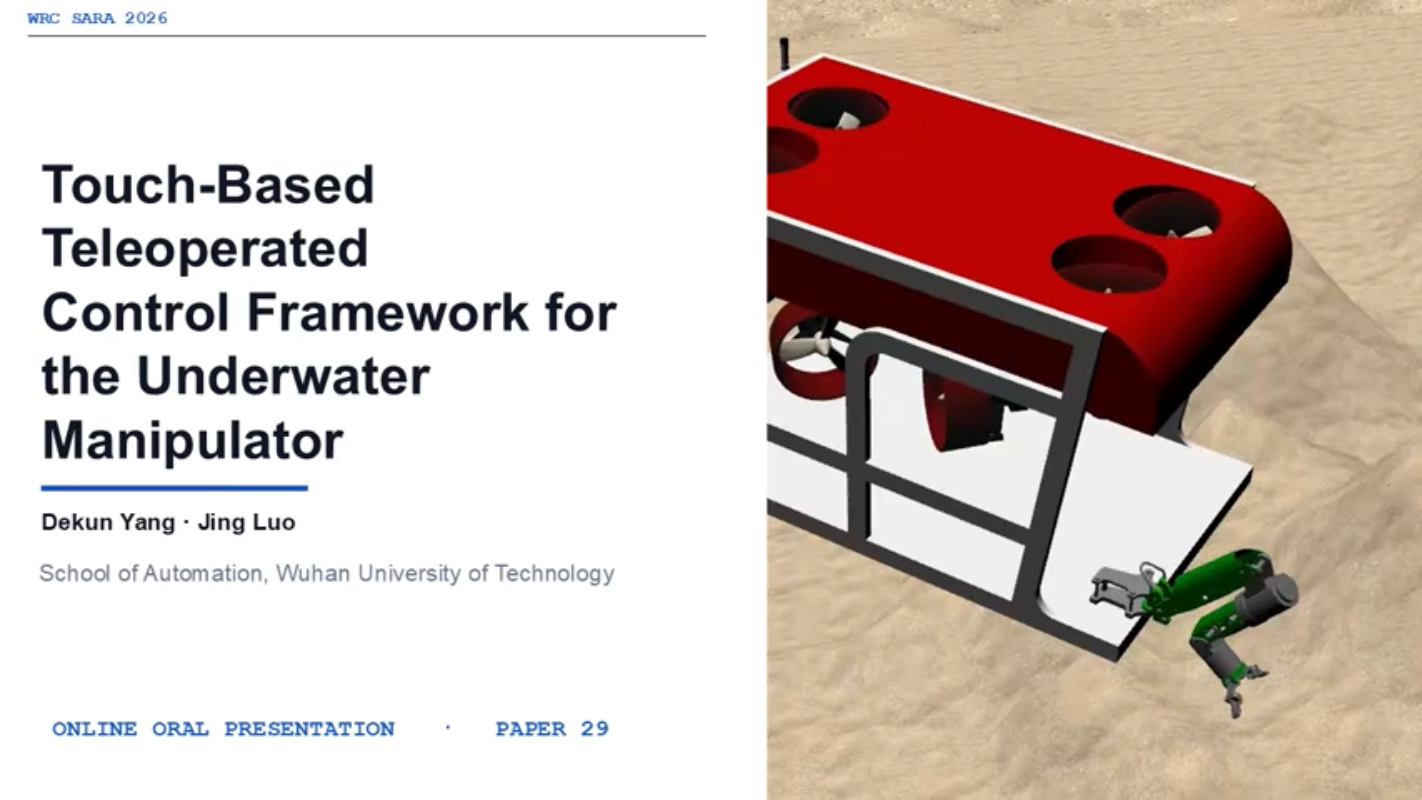
Touch-Based Teleoperated Control Framework for the Underwater Manipulator
Dekun Yang • Jing Luo
-
FLYADA: BELIEF-STATE ADAPTATION FOR DIFFUSION POLICIES UNDER PARTIAL OBSERVATION
Lingxue Lyu